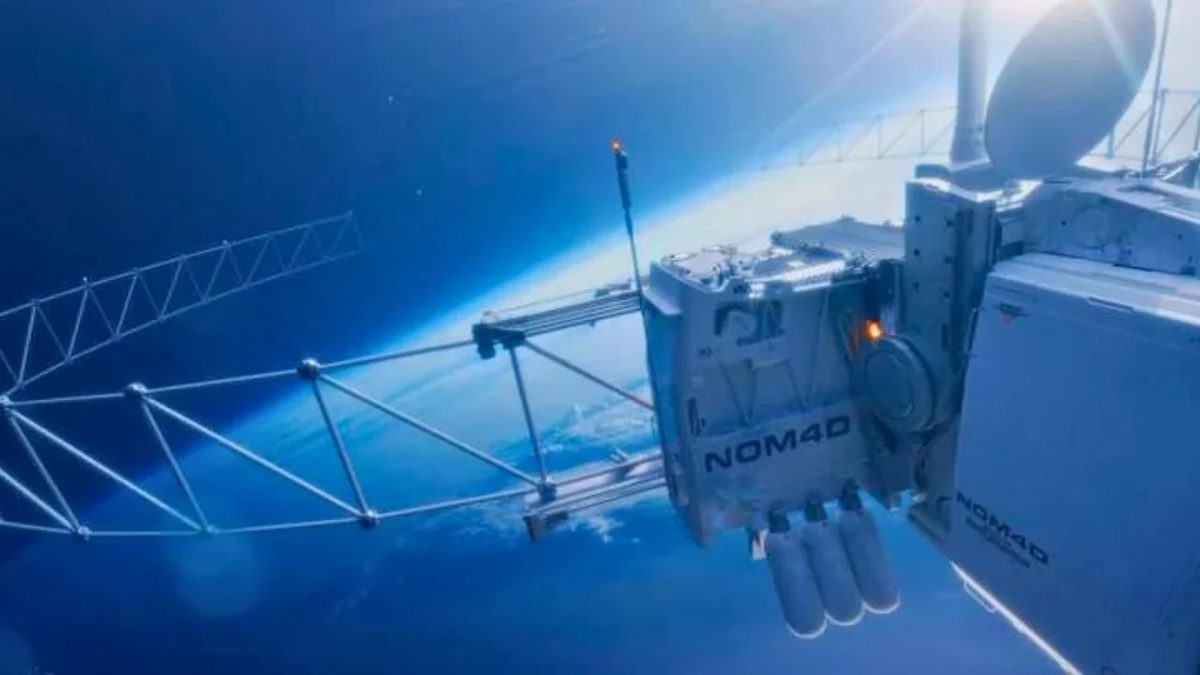
માર્ચ મહિનામાં લોન્ચ કરવામાં આવેલ 'એસ્ટ્રા' (ASTRA) નામની આ રોબોટિક સિસ્ટમે પૃથ્વીની નીચલી ભ્રમણકક્ષામાં રહીને પ્રાયોગિક એન્ટેનાના ભાગરૂપે અલગ-અલગ સ્ટ્રટ્સ અને જોઈન્ટ્સને એકબીજા સાથે જોડવાનું અટીચોકસ કામ પાર પાડ્યું છે. આ સમગ્ર પ્રક્રિયા બાળકોના રમકડાં 'કેનેક્સ' કે 'ટિંકરટોય્ઝ' જેવા ઘટકોને જોડવા જેવી જ છે, જેમાં રોબોટે કમ્પોઝિટ ફાઇબર ટ્યુબ્સ અને એલ્યુમિનિયમ જોઈન્ટ્સનો ઉપયોગ કરીને એક નવો સેક્શન તૈયાર કર્યો અને સાથેસાથે એક પાતળી રિફ્લેક્ટિવ જાળી પણ તૈનાત કરી. કેલટેક ટીમનું નેતૃત્વ કરી રહેલા પ્રોફેસર સેર્ગીયો પેલેગ્રિનોના જણાવ્યા અનુસાર, માનવ અવકાશયાત્રીઓની સીધી હાજરી કે હસ્તક્ષેપ વિના સ્પેસમાં કોઈ માળખાનું જાતે નિર્માણ થયાની આ સર્વપ્રથમ ઘટના છે.
ભવિષ્યમાં અવકાશમાં મોટા સોલાર એરે, રેડિયો એન્ટેના કે વિશાળ સ્પેસ ટેલિસ્કોપ સ્થાપિત કરવા માટે આ ટેકનોલોજી અત્યંત ક્રાંતિકારી સાબિત થઈ શકે છે. પરંપરાગત પદ્ધતિઓમાં રોકેટની મર્યાદિત જગ્યાને કારણે પૂરેપૂરા માળખાને પૃથ્વી પરથી મોકલવું અથવા તેને અંતરિક્ષમાં જાતે જઈને જોડવું ખૂબ મુશ્કેલ અને ખર્ચાળ સાબિત થાય છે, જેના કારણે આકાર અને કદની મર્યાદા નડે છે. યુએસ ડિફેન્સ એડવાન્સ રિસર્ચ પ્રોજેક્ટ્સ એજન્સી (DARPA) ના 'NOM4D' પ્રોગ્રામ હેઠળ તૈયાર કરાયેલા આ પ્રોજેક્ટનો મુખ્ય ઉદ્દેશ ભવિષ્યમાં અવકાશમાં સેંકડો કે હજારો મીટર લાંબા માળખાં સરળતાથી ઊભા કરી શકાય તેવા માર્ગો શોધવાનો છે, જેથી રોકેટના કાર્ગોની મર્યાદામાંથી મુક્તિ મળી શકે.
આ મિશન દરમિયાન પૃથ્વી પર બેઠેલા વૈજ્ઞાનિકો અને ઓર્બિટલ વાહનમાં રહેલા રોબોટ વચ્ચે દૈનિક ધોરણે માત્ર સાતથી આઠ મિનિટની ખૂબ જ ટૂંકી સંચાર વિન્ડೋ ઉપલબ્ધ હોવા છતાં, ટીમે અદ્ભુત સંકલન દાખવ્યું હતું. પૃથ્વી પરની લેબોરેટરીમાં રહેલા ડુપ્લિકેટ મોડેલ પર સમસ્યાઓ ચકાસીને યોગ્ય આદેશો મોકલવામાં આવતા હતા. જોકે આ માત્ર એક પ્રૂફ-ઓફ-કન્સેપ્ટ (સંકલ્પનાની સાબિતી) છે અને એન્જિનિયરોએ હજુ તેને વધુ મોટા પ્રોજેક્ટ્સ માટે સુધારવાની જરૂર છે, તેમ છતાં આ સફળતાએ અવકાશ વિજ્ઞાન અને સંશોધનમાં અનંત શક્યતાઓના દરવાજા ખોલી દીધા છે.